ASPIRE: 99 prosent – 80 oppgaver, 12 dollar
Nvidia åpner ASPIRE v1.0: kodeagent skriver robotferdigheter. 99 prosent på 80 LIBERO-Pro-oppgaver. 15 til 99 prosent når bakenden byttes. Rubiks kube på ekte arm.

Nvidias GEAR-lab åpnet 16. oktober ASPIRE v1.0. Rammeverket lar en kodeagent skrive robotstyring som program, feilsøke mot spor fra kjøringen, og lagre ferdigheter i et bibliotek. Trening er ferdighetsforfining, ikke gradientnedstigning. Den trente «modellen» er et repo av ferdigheter.
På dagen GPT-6 Astra kom, byttet laben bakende og mettet simuleringen over natten, ifølge Jim Fan, Nvidias robotikksjef. Opus 5.5 ligger like over Astra på robotbenken. Sonnet 5.5 treffer Pareto for kostnad mot evne, om lag 12 dollar per oppgave. På ti LIBERO-Pro-oppgaver stiger suksess fra 15 prosent med GPT-6 Luna til 99 prosent med Claude Opus 5.5.
Hva som er sluppet
Prosjektsiden og GitHub-repoet NVlabs/ASPIRE er primærkilden. Nyheten i README er datert oktober 2026: v1.0 løser Rubiks kube på ekte robot, og treffer 99 prosent suksess på 80 LIBERO-Pro-oppgaver i Goal, Object, Spatial og Long, pluss utvalgte Robosuite- og BEHAVIOR-1K-oppgaver.
ASPIRE har tre deler. En lukket kjøremotor tar opp observasjoner, grep, baner og kollisjoner. Et ferdighetsbibliotek lagrer validerte fikser som gjenbrukbar kunnskap. En evolusjonær søkerunde lager flere programvarianter, ikke bare én bane.
Dette er code-as-policy. Agenten er system 2. Den kaller persepsjons- og handlingsverktøy, leser feil, skriver om programmet og kjører på nytt. Samme mønster som kodeagenter i programvare, flyttet til arm, gripper og kontakt.
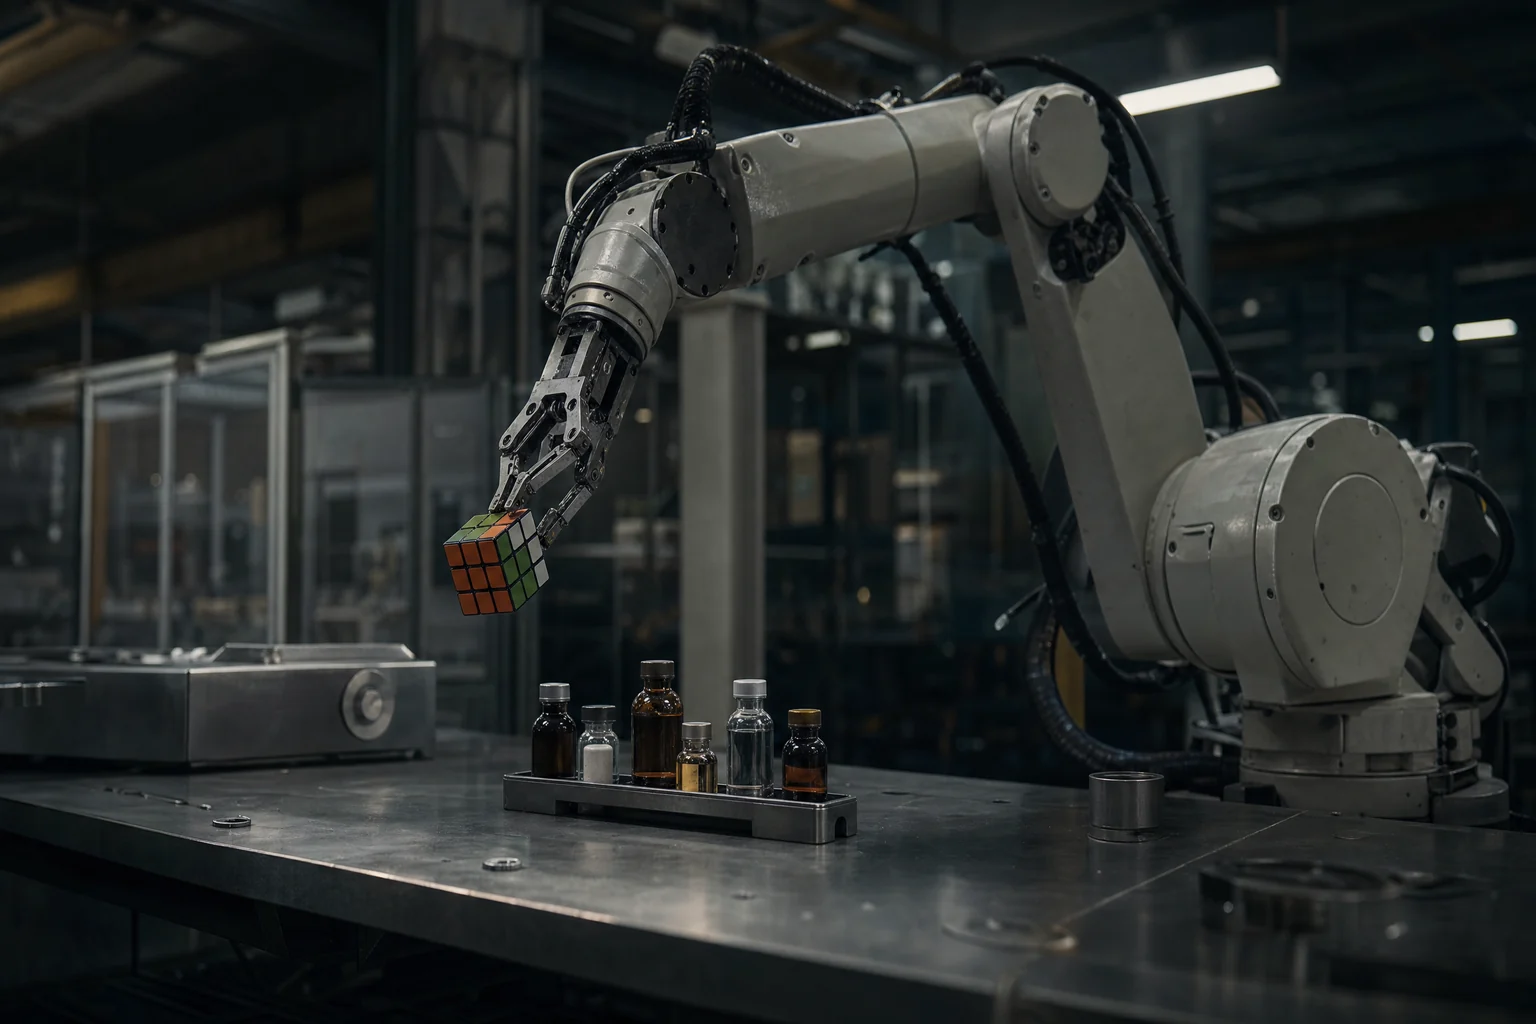
Ekte robot: langbord rydding med Claude Opus 4.6 i sim og GPT-5.5 i virkeligheten. Rubiks kube, flaskekork, pille i flaske og koppestabling med GPT-6 Astra. Ferdigheter funnet i sim kan kutte tokenbruken til første suksess på en annen kropp.
Tallene som styrer innkjøp
Opus 5.5 når 97 til 100 prosent suksess på hver oppgave i LIBERO-Pro, Robosuite og BEHAVIOR-1K, ifølge README. ASPIRE lærer på en liten debug-split og rapporterer på holdte frø. CaP-Agent0, baselinjen, regenererer program per frø med test-tidsresonering og nye forsøk.
LIBERO-Pro under posisjons- og oppgaveforstyrrelse: 160 oppgaver, 50 holdte frø hver. Robosuite: 100 frø. BEHAVIOR-1K: 25 frø. Biblioteket fra LIBERO-90 overføres til lengre, usette oppgaver. Sterkere modeller finner andre grep: bok under hylle, tallerken over rot, skuff med krok.
Fan skrev at Astra var et 0-til-1-skift på mange oppgaver. Poenget for innkjøp er motsatt av modellhype. Når et bytte av bakende metter benken over natten, ligger moaten i løkka: spor, evaluator, ferdighetsbibliotek og sikker reset. Ikke i merkevaren på API-kallet.
Begrensningene Nvidia selv tar med
Ikke en fullt autonom virkelighetslæring. Ekte drift krever robust suksessdeteksjon, trygge reset, sikkerhetsovervåking og kalibrering. ASPIRE er avhengig av en frossen frontiermodell. Laben har ikke vist at små modeller holder feilsøkingssløyfa. Primitive API-et begrenser hva roboten kan uttrykke. Biblioteket kan bli gammelt, for spesifikt eller villedende. Søket koster mange LLM-kall og rollouts.
Det er styrebremse, ikke fotnote. En agent som skriver styringskode mot fysisk utstyr uten suksessdeteksjon og kill-switch er OT-risiko, ikke en demo.
Hva ledergruppen bør gjøre
For CIO i industri, logistikk og energi: kartlegg hvor robotprogrammering fortsatt er håndverk. ASPIRE gjør frontier-LLM til en programmerer av ferdigheter. Spør om ferdighetene versjoneres, hvem som godkjenner en ny skill i produksjon, og om bibliotektet kan flyttes mellom celler og leverandører.
For CISO: agenten får persepsjon, plan og aktuator. Det er privilegert tilgang. Krev logging av hvert program, hver rollback og hver ekte-robot-kjøring. Ingen åpen internettvei fra cella. Skill-biblioteket er kildekode. Behandle det som det.
For styret: modellbytte som metter benken over natten betyr at kapabilitet kan hoppe uten at dere har byttet robot. Kontrakten må styre hvilken modell som får skrive styring, til hvilken kostnad, og hva som skjer når neste modell kommer. Sonnet 5.5 til 12 dollar per oppgave er et prissignal, ikke en SLA.
Ikke kjøp «fysisk AGI». Kjøp en styringsmodell for kodeagenter på OT: evaluator, ferdighetsbibliotek, menneske på reset, og et eksplisitt nei til autonome løp uten suksessdeteksjon.
Kilder og medier
Primærkilde: Nvidia GEAR Lab, ASPIRE: Agentic /Skills Discovery for Robotics — https://research.nvidia.com/labs/gear/aspire/
GitHub, NVlabs/ASPIRE, v1.0 — https://github.com/NVlabs/ASPIRE
arXiv:2607.00272, ASPIRE: Agentic Skill Programming through Iterative Robot Exploration — https://arxiv.org/abs/2607.00272
Jim Fan på X, 16. oktober 2026 — https://x.com/DrJimFan/status/2111128797181567466
Thumbnail: OpenAI Image 2 / hogby.ai